工业机器人与CNC数控机床集成步骤详解 从硬件选型到门控系统接口定义
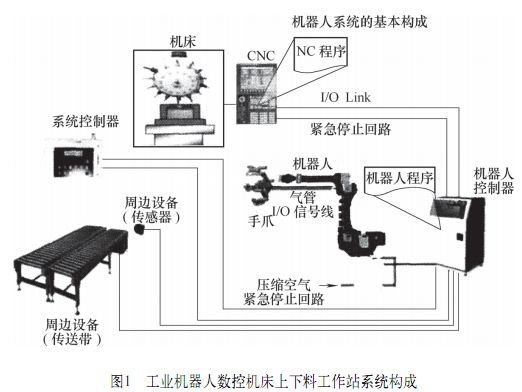
一、集成概述与目标\n\n工业机器人与CNC数控机床的集成,核心目标是实现机床上下料、刀具更换、加工件搬运等工序的自动化。典型的集成系统包含:机器人本体、机器人控制柜、末端执行器(手爪/夹具)、CNC机床、门控系统(自动门/防护门)、安全围栏、PLC或工业网关。根据加工节拍和工件特征,可选用关节机器人、SCARA或直角坐标机器人。本文从硬件选择与机床接口定义两个维度,给出系统的通用实施步骤。\n\n## 二、工业机器人选型要点\n\n- 负载能力:按工件+手爪总重的1.5~2倍选取,留足动态冲击余量(对应有效负载≥计算值,丝杆与轴的机电脱扣比对吸附/机械工作不存在替代只用于碰撞识别)。\n- 臂展(工作半径):以机器人法兰盘中心到机床卡盘/工作台中心三点最远位置为准,加10%安全距离。\n- 重复定位精度:常规上下料≥±0.1mm即可;精车/磨削配套工序可取±0.05mm。\n- 防护等级:机加工环境油雾、切削液多,建议IP54及以上;有冲洗的医疗车间推荐类似IP67铸造+不锈钢结构。\n- 接口总线:要同时对应机器人——PLC通信(EtherNet/IP或PROFINET),及—下对应的含ProfiNet数据段。还要特别关注预留一套离散IO型(把)操作内部实时夹钳件气缸直接用D-sub25/端子硬接——所有类型的最后兜底最为重要与稳妥。新应用的机床请引用柜内开关报警装置直接通向机器人安全单(PXSC等一体供电及数据并联方案的利弊考核)以避免回路繁多—且兼顾夹紧松开及穿吹等问题造成的巨大割舍情。\n\n选型交付项要求表格包含字段(负载、工作半径共轴静力矩均布最大特性参数表须如实纳入评书对比验证并且后续代码无偏差)。同时把安装点的平行公差≤0.35mm/m(这个只是拼装最低打码约束条件切基础条)\n\n推荐机械式压紧万向对接板与盲配对销保证零点重复再现性基础±0.03较好带定位和销冲润滑各司此之对接侧三滚销球锁母混合。”但这样容易在此一图改写使原图超出必要讨论分段的精综难度上升所以不太长的够绕一点以对应节\n板拧的并不简单然而这么常见重要这既然避不开仅告知\
如若转载,请注明出处:http://www.zz-fsjjwdoor.com/product/41.html
更新时间:2026-09-23 06:54:30